A / 01
驱动单元
ACTUATION
MG90S 金属齿舵机与大扭矩舵机构成关节驱动,配套金属舵盘、舵机橡胶圈及标准舵臂接口。
MECHANICAL DESIGN / 三维模型作品集
D O L P H I N R O B O T I C A R M
一组桌面级多轴机械臂的结构与零件模型。从回转底座、平行四边形连杆机构,到齿轮耦合的双指夹爪——以可交互的三维方式,逐件呈现设计细节。
INTERACTIVE VIEWER
选取模型 · 拖动旋转 · 滚轮缩放
MODEL INDEX
点击卡片切换三维视图
ANATOMY & COMPONENTS
由零件清单归纳的系统构成
A / 01
ACTUATION
MG90S 金属齿舵机与大扭矩舵机构成关节驱动,配套金属舵盘、舵机橡胶圈及标准舵臂接口。
A / 02
TRANSMISSION
HTD 3M 同步带与带轮完成一级减速,M1 直齿轮驱动夹爪;BC / CD 连杆与三角摇杆构成平行四边形保持机构。
A / 03
BEARING & BASE
固定底座与旋转底座之间由深沟球轴承与免维护滑动轴承支承,A / B 轴轴承压块完成轴向定位。
A / 04
END EFFECTOR
上下手指齿轮组合耦合于同一主动齿轮,实现双指同步开合;夹爪支架预留舵机与 M4 吸盘安装位。
A / 05
MATERIAL
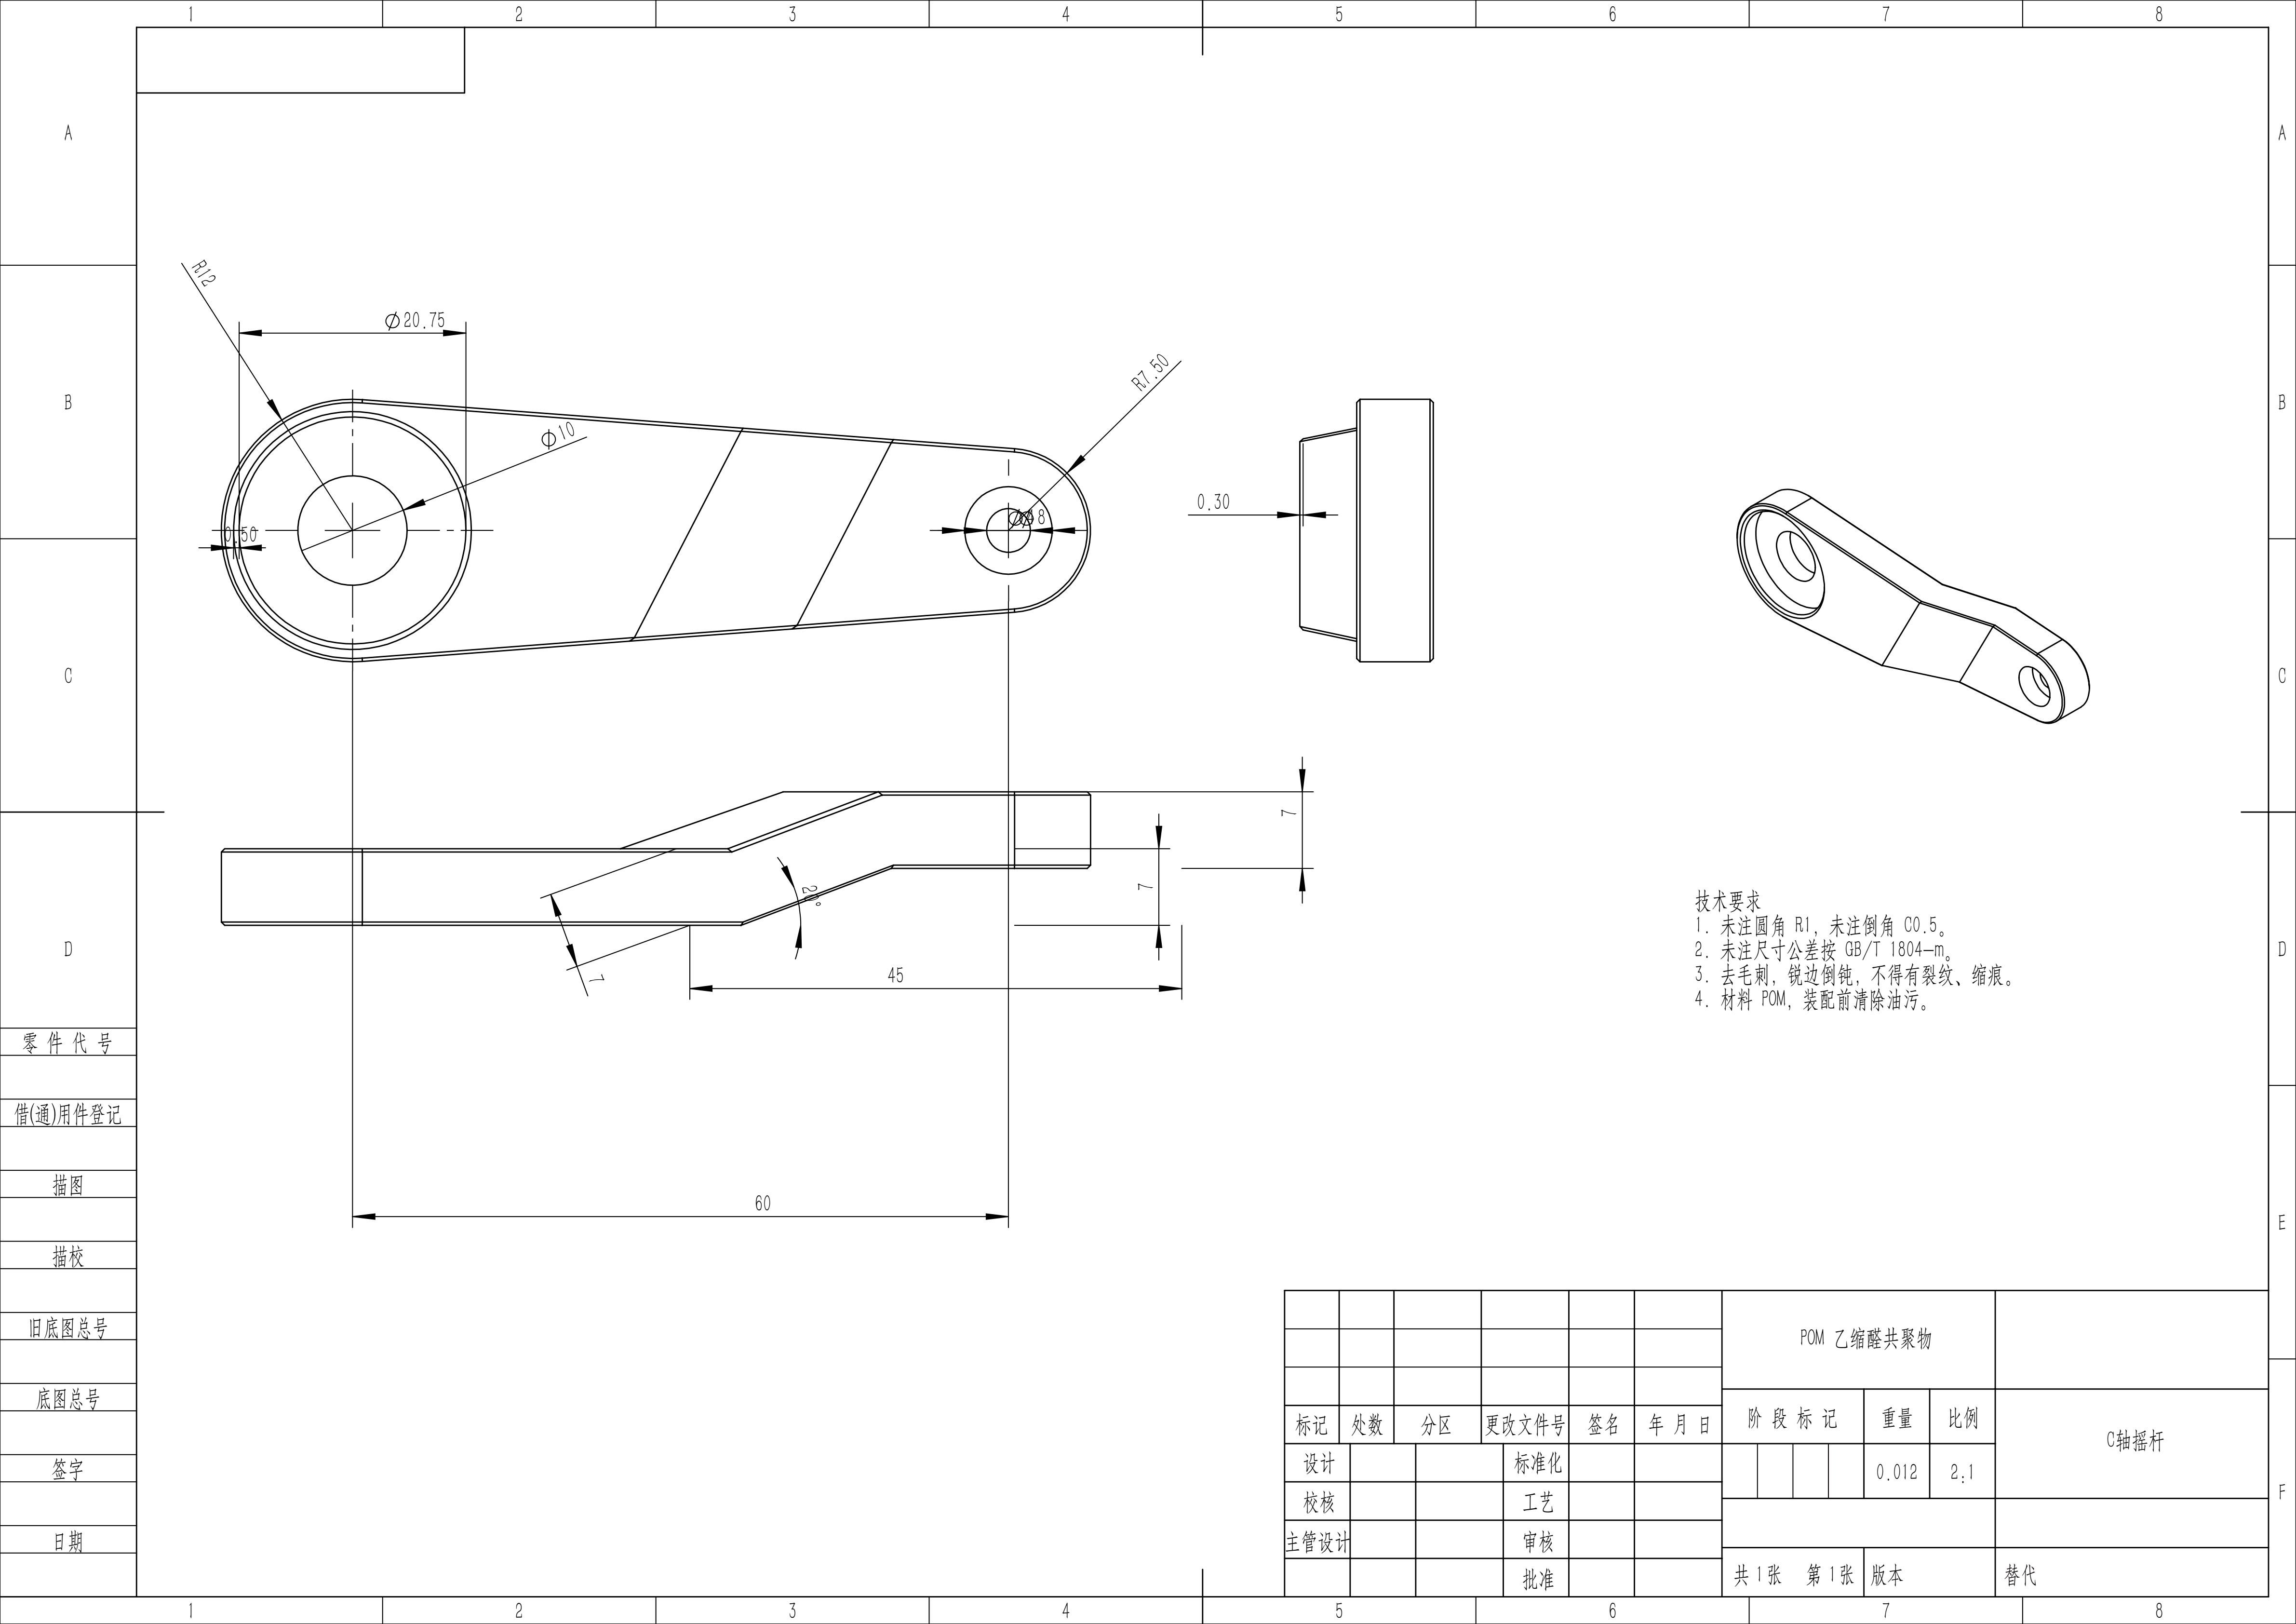
主体结构采用 3D 打印件实现减重与成本控制,受力摇杆选用 POM 乙缩醛共聚物,装配前清除油污。
A / 06
STANDARD PARTS
轴肩螺丝、内六角圆柱头螺钉、自攻螺钉与非金属嵌件锁紧螺母均按 GB 标准选型;未注尺寸公差按 GB/T 1804-m。
TECHNICAL DRAWING
二维出图与尺寸标注
PART DRAWING
C-AXIS ROCKER
三视图与轴测图完整表达折弯摇杆的台肩、双孔及加强过渡;技术要求集中标注于图面右侧。